轨迹规划
1. 关节空间规划
1.1 三次多项式
1.1.1 约束
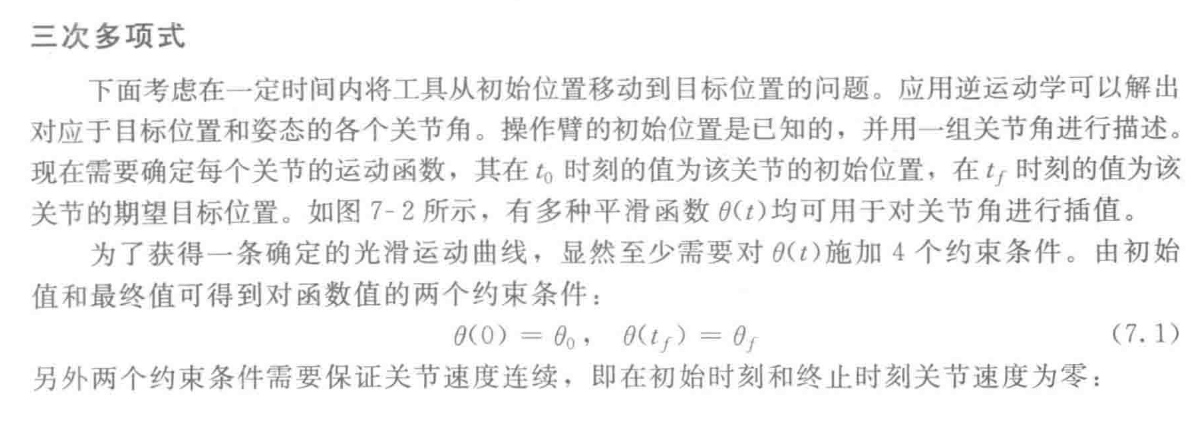
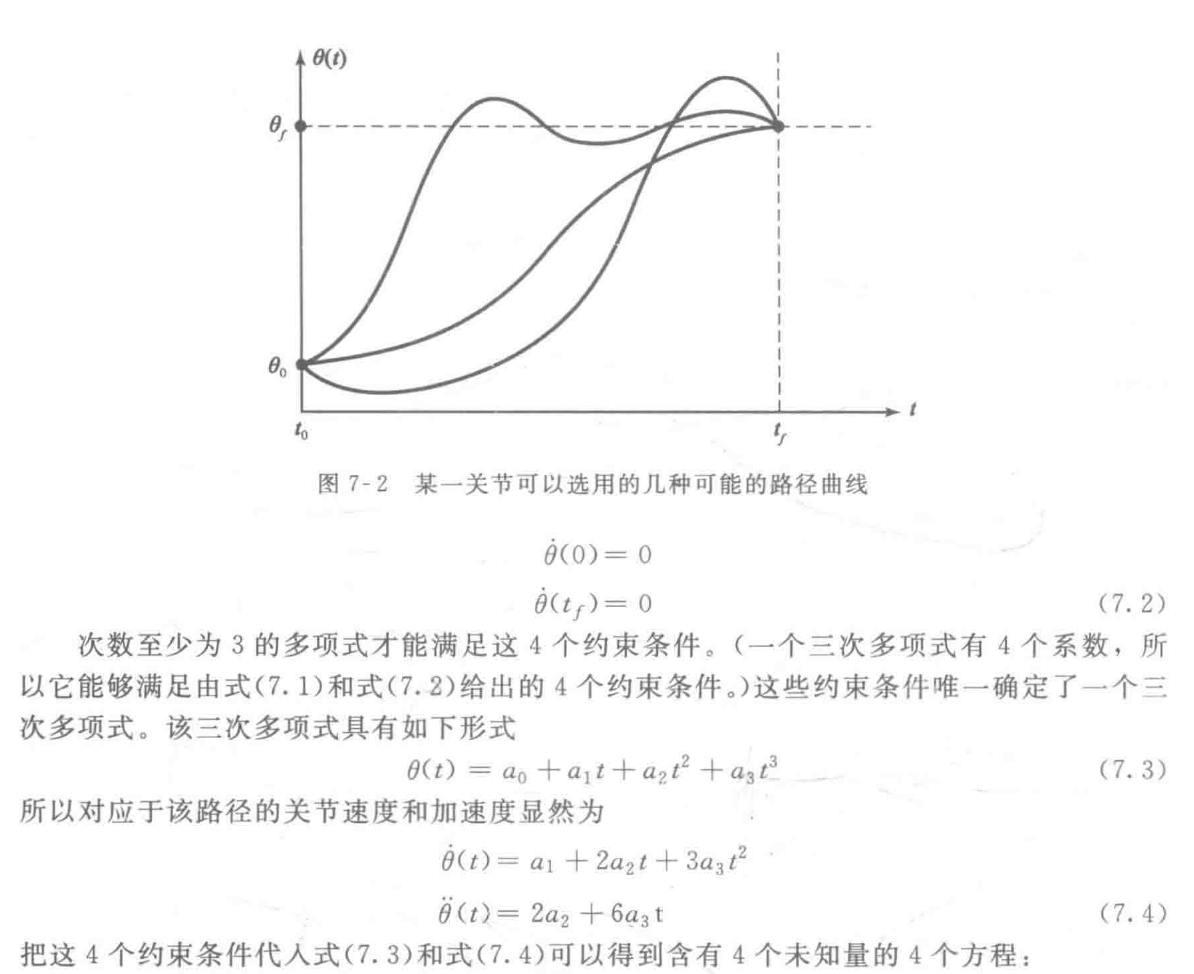
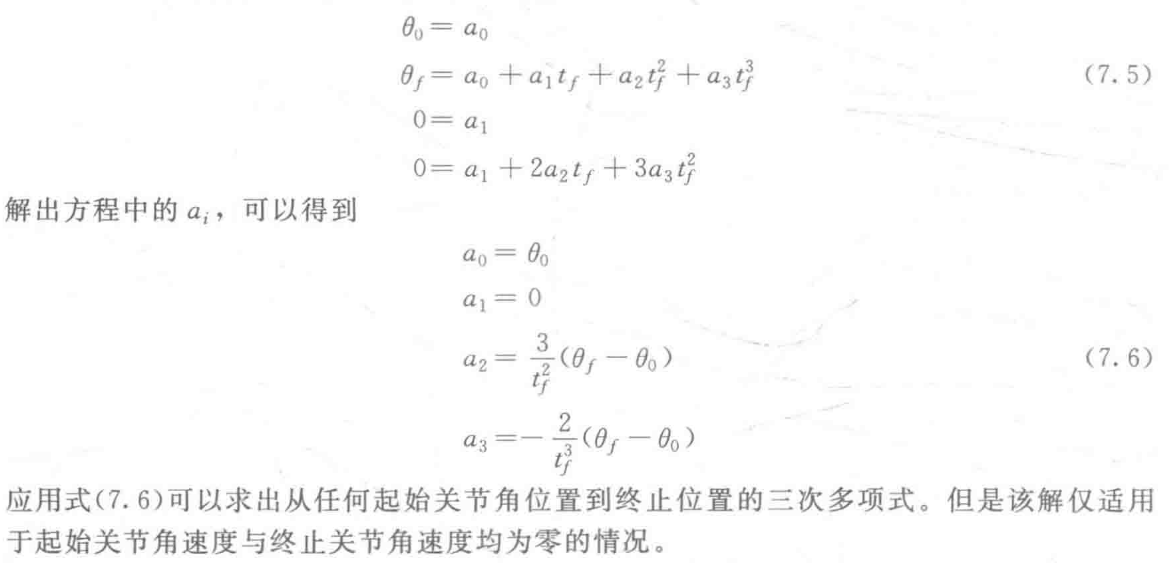
1.1.2 为什么是三次
在机器人学中,三次多项式是最低阶次的“有实际物理意义”的平滑曲线。如果低于三次,物理上会出问题;如果高于三次,计算成本增加但未必带来质的飞跃。
为了讲透这一点,我们分三步来看:
1. 为什么不能是“一次”(线性)?
一次多项式是直线,位置连续,但速度是常数。起点和终点速度瞬间跳变(从0突变成V,再从V突变成0),这在物理上意味着加速度无穷大。
机械臂电机若按此执行,轻则剧烈抖动,重则直接报过载故障。所以一次不可用。
2. 为什么不能是“二次”?
二次多项式的速度是直线,加速度是常数。
虽然加速度有限了,但加速度在起点和终点依然是突变的(从0瞬间跳到某个常数,结束时瞬间归零)。这会产生加加速度(Jerk)无穷大,对减速机齿轮造成剧烈冲击。
更致命的是,二次多项式无法同时约束起点和终点的速度。因为二次只有3个系数,而约束条件有4个(起点位置、起点速度、终点位置、终点速度)。强行求解会导致方程组无解。所以二次不可用。
3. 为什么“三次”刚刚好?
三次多项式有 4个系数:( q(t) = a_0 + a_1t + a_2t^2 + a_3t^3 )
- 正好匹配4个边界条件:起点位置 ( q_0 )、起点速度 ( v_0 )、终点位置 ( q_1 )、终点速度 ( v_1 )。(通常 ( v_0 = v_1 = 0 ))
- 保证加加速度(Jerk)为常数:三次的位置曲线 → 二次的速度曲线 → 线性的加速度曲线 → 常数的加加速度。虽然加速度有突变(Jerk有限),但至少是有限值,在实际物理系统中,电机扭矩的响应延迟可以平滑掉这个有限突变。
结论:三次多项式是保证位置和速度连续的最低阶次。它第一次让机器人运动有了“物理可行性”(有限的加速度和有限的加加速度)。
4. 进阶追问:既然三次够了,为什么还要“五次”?
因为三次多项式虽然保证了速度连续,但加速度在起点和终点是跳变的(从0突变到某个值)。
- 三次:适用于低速、轻载、对振动不敏感的搬运场景。
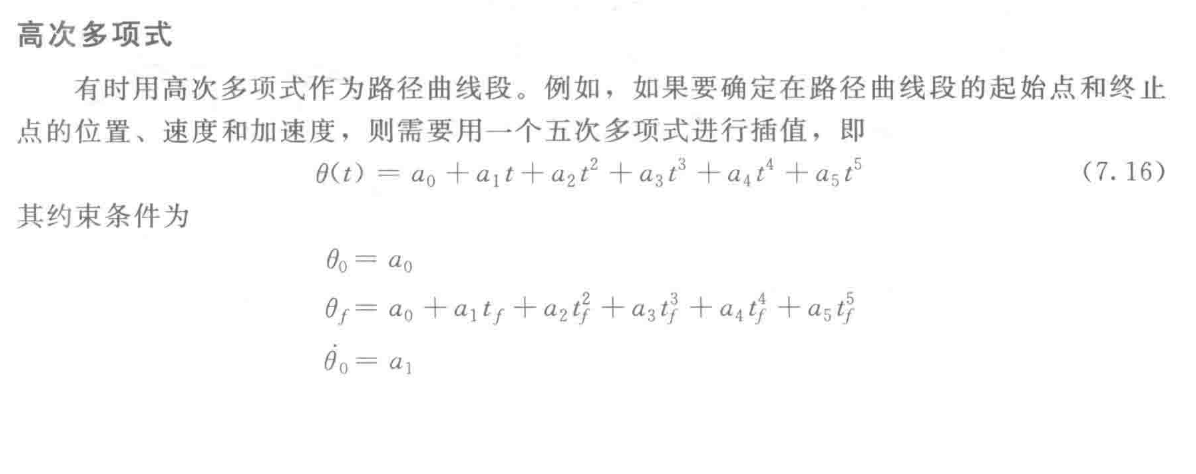
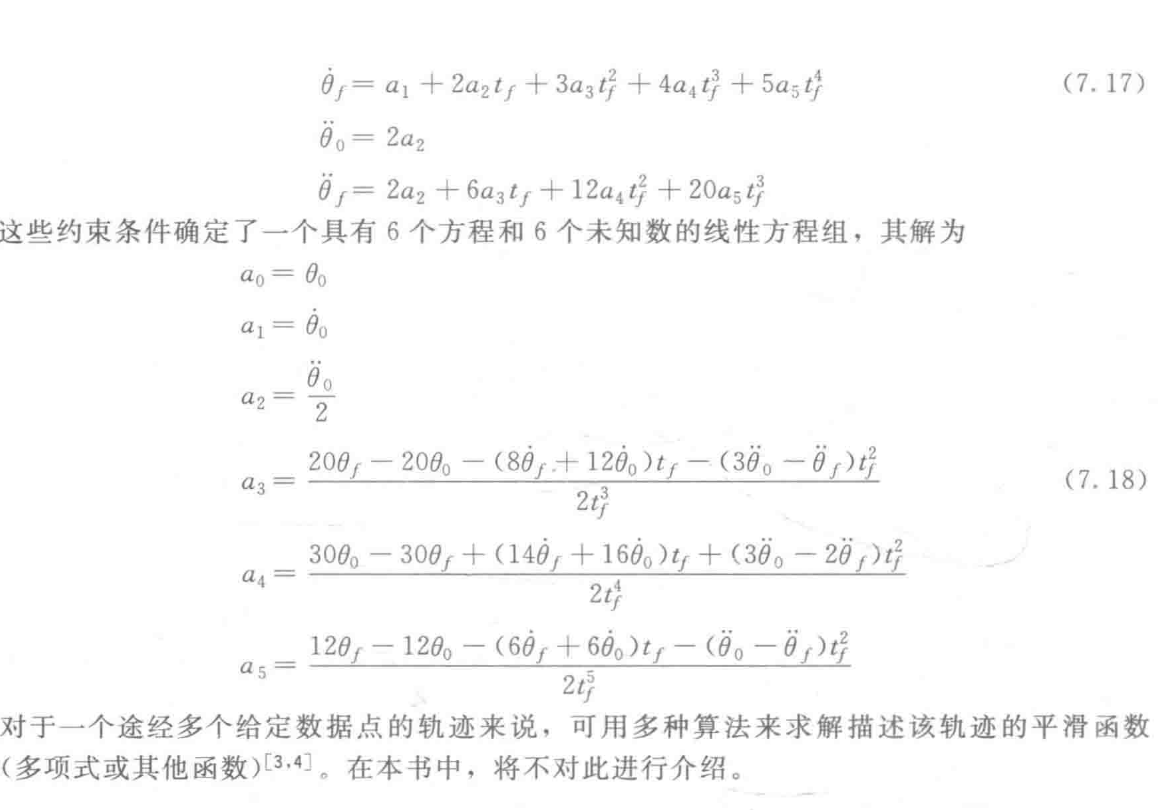
- 五次(多出2个系数):可以额外约束起点和终点的加速度为0,从而保证加速度连续(即加加速度有限且不突变),运动极其丝滑。适用于精密装配、高速SCARA机器人。
1.2 高次多项式
1.3 带有抛物线过渡的线性函数
2. 笛卡尔空间规划
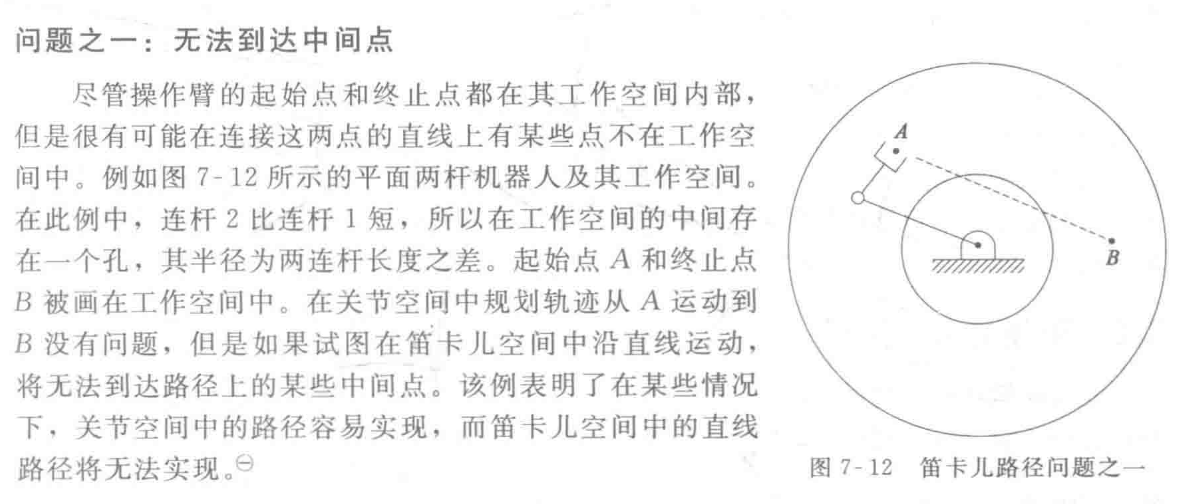
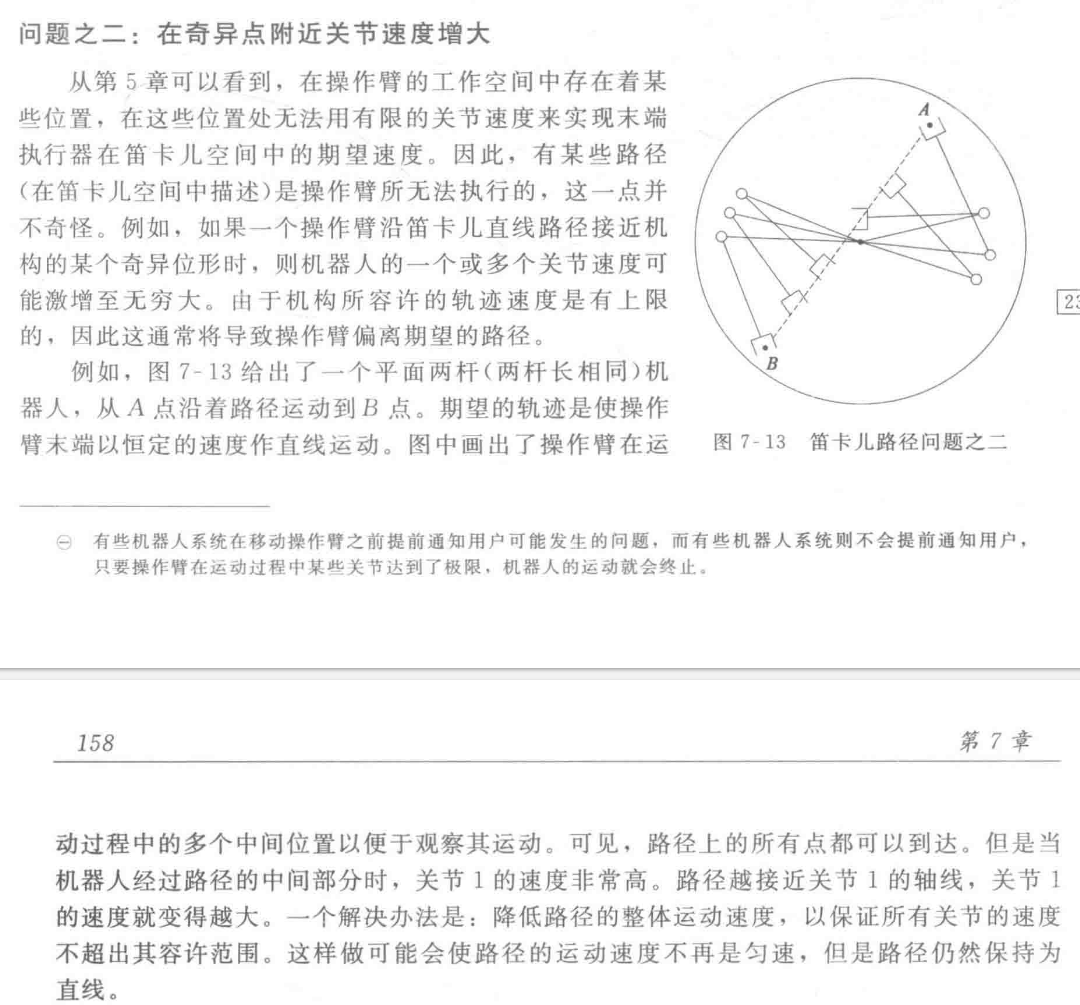
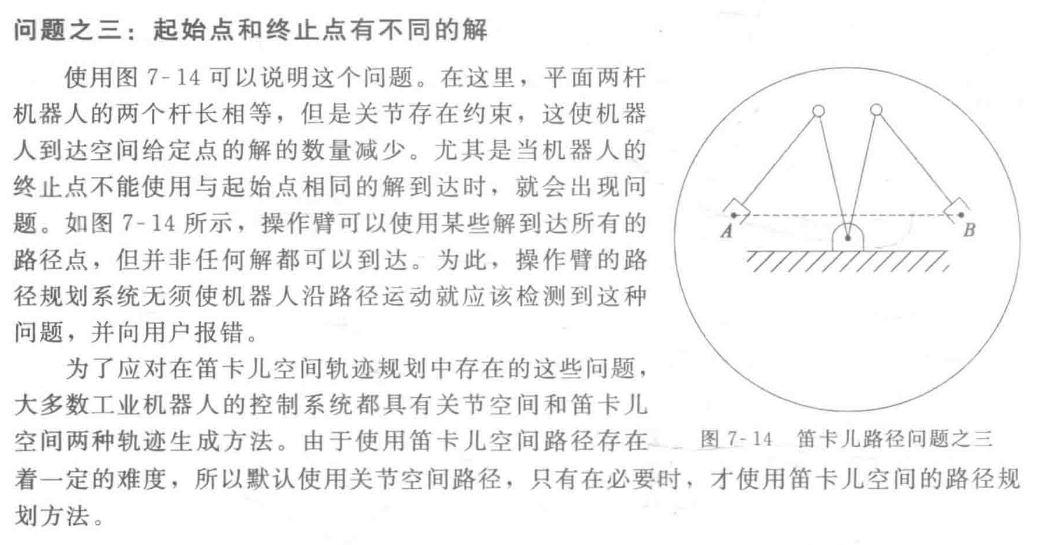
2.1 几何问题
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来自 胡侃有料的博客!
 wechat
 alipay
评论